最近在迁移一个处理 GPS 数据的 pipeline 到 BigQuery 上。期间在 Google Cloud 的犄角旮旯里遇到了各种各样稀奇古怪的错误,让人防不胜防。我都怀疑我是 Google Cloud 找来帮他们修 bug 的免费劳力。其中最让人心烦的是 BigQuery 的 GEOGRAPHY 类型仅支持 WGS 84(World Geodetic System 1984)坐标系(当然这也是国际上比较通用的坐标系),而且它的计算默认是考虑球面坐标的,这就导致了一系列坐标误差带来的结果不同。
但一开始我并没有意识到这一点。我手头上有几个不同来源的数据:
需要处理的汽车行驶 GPS 记录 epsg:4326 (WGS 84)
从地图提供商获取的地图道路数据 epsg:4612 (JGD 2000)
从日本国土地理院 获取的公开数据 epsg:6668 (JGD 2011)
理论上这几个坐标系是非常近似的。而这也正是 JGD 2000 标准设定的初衷:基于全球统一的世界坐标系 国际地球参考框架 ITRF 94 和 GRS 80 设定的椭球体。
那么 ITRF 94 和 GRS 80 究竟是啥玩意儿呢?
□ 图1. 一个理想的标准椭球体
GRS 叫 大地参考系统(Geodetic Reference System)是一套理论上的地球数学模型,它试图用一套参数来描述一个理想的、均质的一个参考椭球体。国际大地测量学和地球物理学联合会(IUGG)在 1979 年采纳的这个计算方法叫 GRS 80。
我们都知道对于一个旋转椭球体来说,设长轴半径为 a a a b b b O x y z O_{xyz} O x y z
x 2 a 2 + y 2 a 2 + z 2 b 2 = 1 \frac{x^2}{a^2} + \frac{y^2}{a^2} + \frac{z^2}{b^2} = 1 a 2 x 2 + a 2 y 2 + b 2 z 2 = 1 但地球在物理性质上肯定不是一个绝对刚体,随着它自己的自转公转地球都会发生一定程度的形变。加之占据了地球大部分表面的海洋,会因为地月地日的潮汐效应不断变动,整个地球就是个扭来扭去的凹凸不平的大土豆。
图2. 一个夸张 10000 倍的不平整的地球
虽说地球扭来扭去,潮汐升升落落,但它总不是在乱扭。海平面升降转换之间总该有一个中间位置,海浪在这个中间位置上下浮动。假设一下,如果地球在一个完全静止的空间中,它自己也不动的话,海洋自然也是平静的。那这个时候的平静海面不就是地球的表面了吗?
图3. 等势面与大地水准面
从这个思路出发,我们认识到,其实在一个绝对平静、不受任何干扰的全球海洋所形成的表面,其实不就是一个重力势能完全相等的一个曲面吗?那么我们只要计算出一个重力的等位势面出来,不就可以得到地球表面了吗?这个理想中的表面也叫“大地水准面”。
图4. 大地水准面也是不规则的
想象你在爬山。通常说的海拔高度,字面意思指的是距离海平面的高度。在这个高度你积累的重力势能,按理说,和你从海平面的位置爬上相同高度的位置的重力势能应该是一样的。把一块石头从等高线上的一点移动到另一点,只要高度不变,重力对它不做功。所以我们说的地图上的等高线,在物理学上就应该是“等势线”。
不过问题还没结束,地球的重力场也不是完美的对称球体。因为地球在自转,它会产生离心力影响势能。而且地球是扁的,质量其实分布不均,重力所指向的“下”并不一定完全指向地球球心。比如说在山上,山的质量产生的引力会使得在该处的重力偏向山。相同的“铅垂线”一旦拉长实际上成了一个弧形。这导致地球周围的等位势面变得非常复杂。最麻烦的是它也不是一个椭球形,我们计算的时候没有办法简便地表示它。
图5. 铅垂线与法线、大地水准面与参考椭球面之间的关系
那怎么办呢,只能人为规定一个比较合理而且好算的一个等势面当作真实地球的重力基准面了。观察地球的重力场,我们可以理想化地认为在地球外部的真空空间中没有质量分布,这样引力位 V V V ∇ 2 V = 0 \nabla^2 V = 0 ∇ 2 V = 0 ∇ 2 \nabla^2 ∇ 2 x , y , z x,y,z x , y , z
∇ 2 V = ∂ 2 V ∂ x 2 + ∂ 2 V ∂ y 2 + ∂ 2 V ∂ z 2 = 0 \nabla^2 V = \frac{\partial^2 V}{\partial x^2} + \frac{\partial^2 V}{\partial y^2} + \frac{\partial^2 V}{\partial z^2} = 0 ∇ 2 V = ∂ x 2 ∂ 2 V + ∂ y 2 ∂ 2 V + ∂ z 2 ∂ 2 V = 0 □ 图6. 在笛卡尔坐标系上构建球坐标系
具体到一个球坐标系 ( r , θ , ϕ ) (r, \theta, \phi) ( r , θ , ϕ )
r r r θ \theta θ z z z 0 ≤ θ ≤ π 0 \le \theta \le \pi 0 ≤ θ ≤ π ϕ \phi ϕ 0 ≤ ϕ ≤ 2 π 0 \le \phi \le 2\pi 0 ≤ ϕ ≤ 2 π
笛卡尔坐标 (x , y , z x, y, z x , y , z r , θ , ϕ r, \theta, \phi r , θ , ϕ
{ x = r sin θ cos ϕ y = r sin θ sin ϕ z = r cos θ \begin{cases}
x = r \sin\theta \cos\phi \\
y = r \sin\theta \sin\phi \\
z = r \cos\theta
\end{cases} ⎩ ⎨ ⎧ x = r sin θ cos ϕ y = r sin θ sin ϕ z = r cos θ 而且 r 2 = x 2 + y 2 + z 2 r^2 = x^2 + y^2 + z^2 r 2 = x 2 + y 2 + z 2
接下来我们需要把拉普拉斯算子从笛卡尔坐标系转换到球坐标系上。
拉普拉斯算子在球坐标系下的推导
为了体现这个过程的一般性,也是顺带复习一下大一学的高数,这里重新推导一下。
首先我们定义一个一般的标量场 ψ \psi ψ d l d\mathbf{l} d l ψ \psi ψ d ψ d\psi d ψ
d ψ = ∇ ψ ⋅ d l d\psi = \nabla \psi \cdot d\mathbf{l} d ψ = ∇ ψ ⋅ d l 在球坐标系中,微小位移矢量 d l d\mathbf{l} d l
d l = ( d r ) r ^ + ( r d θ ) θ ^ + ( r sin θ d ϕ ) ϕ ^ d\mathbf{l} = (dr)\hat{r} + (r d\theta)\hat{\theta} + (r\sin\theta d\phi)\hat{\phi} d l = ( d r ) r ^ + ( r d θ ) θ ^ + ( r sin θ d ϕ ) ϕ ^
径向移动距离是 d r dr d r
角向方向移动距离是弧长 r d θ r d\theta r d θ
方位向方向移动距离是弧长 r sin θ d ϕ r\sin\theta d\phi r sin θ d ϕ
为了使 ∇ ψ ⋅ d l \nabla \psi \cdot d\mathbf{l} ∇ ψ ⋅ d l d ψ = ∂ ψ ∂ r d r + ∂ ψ ∂ θ d θ + ∂ ψ ∂ ϕ d ϕ d\psi = \frac{\partial \psi}{\partial r}dr + \frac{\partial \psi}{\partial \theta}d\theta + \frac{\partial \psi}{\partial \phi}d\phi d ψ = ∂ r ∂ ψ d r + ∂ θ ∂ ψ d θ + ∂ ϕ ∂ ψ d ϕ ∇ ψ \nabla \psi ∇ ψ
因此,球坐标梯度算子为:
∇ = r ^ ∂ ∂ r + θ ^ 1 r ∂ ∂ θ + ϕ ^ 1 r sin θ ∂ ∂ ϕ \nabla = \hat{r}\frac{\partial}{\partial r} + \hat{\theta}\frac{1}{r}\frac{\partial}{\partial \theta} + \hat{\phi}\frac{1}{r\sin\theta}\frac{\partial}{\partial \phi} ∇ = r ^ ∂ r ∂ + θ ^ r 1 ∂ θ ∂ + ϕ ^ r sin θ 1 ∂ ϕ ∂ 为了进一步计算拉普拉斯算子 ∇ 2 ψ = ∇ ⋅ ( ∇ ψ ) \nabla^2 \psi = \nabla \cdot (\nabla \psi) ∇ 2 ψ = ∇ ⋅ ( ∇ ψ )
在笛卡尔坐标系中,i ^ , j ^ , k ^ \hat{i}, \hat{j}, \hat{k} i ^ , j ^ , k ^ r ^ , θ ^ , ϕ ^ \hat{r}, \hat{\theta}, \hat{\phi} r ^ , θ ^ , ϕ ^
r ^ = sin θ cos ϕ i ^ + sin θ sin ϕ j ^ + cos θ k ^ θ ^ = cos θ cos ϕ i ^ + cos θ sin ϕ j ^ − sin θ k ^ ϕ ^ = − sin ϕ i ^ + cos ϕ j ^ \begin{aligned}
\hat{r} &= \sin\theta\cos\phi \hat{i} + \sin\theta\sin\phi \hat{j} + \cos\theta \hat{k} \\
\hat{\theta} &= \cos\theta\cos\phi \hat{i} + \cos\theta\sin\phi \hat{j} - \sin\theta \hat{k} \\
\hat{\phi} &= -\sin\phi \hat{i} + \cos\phi \hat{j}
\end{aligned} r ^ θ ^ ϕ ^ = sin θ cos ϕ i ^ + sin θ sin ϕ j ^ + cos θ k ^ = cos θ cos ϕ i ^ + cos θ sin ϕ j ^ − sin θ k ^ = − sin ϕ i ^ + cos ϕ j ^ 接下来对球坐标系的基矢量求偏导:
对 ∂ r \partial r ∂ r
∂ r ^ ∂ r = 0 , ∂ θ ^ ∂ r = 0 , ∂ ϕ ^ ∂ r = 0 \frac{\partial \hat{r}}{\partial r} = 0, \quad \frac{\partial \hat{\theta}}{\partial r} = 0, \quad \frac{\partial \hat{\phi}}{\partial r} = 0 ∂ r ∂ r ^ = 0 , ∂ r ∂ θ ^ = 0 , ∂ r ∂ ϕ ^ = 0 对 ∂ θ \partial \theta ∂ θ
∂ r ^ ∂ θ = θ ^ , ∂ θ ^ ∂ θ = − r ^ , ∂ ϕ ^ ∂ θ = 0 \frac{\partial \hat{r}}{\partial \theta} = \hat{\theta}, \quad
\frac{\partial \hat{\theta}}{\partial \theta} = -\hat{r}, \quad
\frac{\partial \hat{\phi}}{\partial \theta} = 0 ∂ θ ∂ r ^ = θ ^ , ∂ θ ∂ θ ^ = − r ^ , ∂ θ ∂ ϕ ^ = 0 对 ∂ ϕ \partial \phi ∂ ϕ
∂ r ^ ∂ ϕ = sin θ ϕ ^ , ∂ θ ^ ∂ ϕ = cos θ ϕ ^ , ∂ ϕ ^ ∂ ϕ = − ( sin θ r ^ + cos θ θ ^ ) \frac{\partial \hat{r}}{\partial \phi} = \sin\theta \hat{\phi}, \quad
\frac{\partial \hat{\theta}}{\partial \phi} = \cos\theta \hat{\phi}, \quad
\frac{\partial \hat{\phi}}{\partial \phi} = -(\sin\theta \hat{r} + \cos\theta \hat{\theta}) ∂ ϕ ∂ r ^ = sin θ ϕ ^ , ∂ ϕ ∂ θ ^ = cos θ ϕ ^ , ∂ ϕ ∂ ϕ ^ = − ( sin θ r ^ + cos θ θ ^ ) 现在我们把梯度算子作用在梯度向量上。设 ∇ ψ = A = A r r ^ + A θ θ ^ + A ϕ ϕ ^ \nabla \psi = \mathbf{A} = A_r \hat{r} + A_\theta \hat{\theta} + A_\phi \hat{\phi} ∇ ψ = A = A r r ^ + A θ θ ^ + A ϕ ϕ ^
A r = ∂ ψ ∂ r , A θ = 1 r ∂ ψ ∂ θ , A ϕ = 1 r sin θ ∂ ψ ∂ ϕ A_r = \frac{\partial \psi}{\partial r}, \quad
A_\theta = \frac{1}{r}\frac{\partial \psi}{\partial \theta}, \quad
A_\phi = \frac{1}{r\sin\theta}\frac{\partial \psi}{\partial \phi} A r = ∂ r ∂ ψ , A θ = r 1 ∂ θ ∂ ψ , A ϕ = r sin θ 1 ∂ ϕ ∂ ψ 拉普拉斯算子即为在前面求得的球坐标梯度 ∇ = r ^ ∂ ∂ r + θ ^ 1 r ∂ ∂ θ + ϕ ^ 1 r sin θ ∂ ∂ ϕ \nabla = \hat{r}\frac{\partial}{\partial r} + \hat{\theta}\frac{1}{r}\frac{\partial}{\partial \theta} + \hat{\phi}\frac{1}{r\sin\theta}\frac{\partial}{\partial \phi} ∇ = r ^ ∂ r ∂ + θ ^ r 1 ∂ θ ∂ + ϕ ^ r s i n θ 1 ∂ ϕ ∂
∇ 2 ψ = ∇ ⋅ A = ( r ^ ∂ ∂ r + θ ^ r ∂ ∂ θ + ϕ ^ r sin θ ∂ ∂ ϕ ) ⋅ ( A r r ^ + A θ θ ^ + A ϕ ϕ ^ ) \nabla^2 \psi
= \nabla \cdot \mathbf{A}
= \left( \hat{r}\frac{\partial}{\partial r} + \frac{\hat{\theta}}{r}\frac{\partial}{\partial \theta} + \frac{\hat{\phi}}{r\sin\theta}\frac{\partial}{\partial \phi} \right) \cdot (A_r \hat{r} + A_\theta \hat{\theta} + A_\phi \hat{\phi}) ∇ 2 ψ = ∇ ⋅ A = ( r ^ ∂ r ∂ + r θ ^ ∂ θ ∂ + r sin θ ϕ ^ ∂ ϕ ∂ ) ⋅ ( A r r ^ + A θ θ ^ + A ϕ ϕ ^ ) 这里分成三部分来求和:
径向分量 A r r ^ A_r \hat{r} A r r ^
∇ ⋅ ( A r r ^ ) = ( ∇ A r ) ⋅ r ^ + A r ( ∇ ⋅ r ^ ) \nabla \cdot (A_r \hat{r})
= (\nabla A_r) \cdot \hat{r} + A_r (\nabla \cdot \hat{r}) ∇ ⋅ ( A r r ^ ) = ( ∇ A r ) ⋅ r ^ + A r ( ∇ ⋅ r ^ ) 第一项,因为只有 r ^ \hat{r} r ^
( ∇ A r ) ⋅ r ^ = ∂ A r ∂ r (\nabla A_r) \cdot \hat{r} = \frac{\partial A_r}{\partial r} ( ∇ A r ) ⋅ r ^ = ∂ r ∂ A r 第二项中 ∇ ⋅ r ^ \nabla \cdot \hat{r} ∇ ⋅ r ^
∇ ⋅ r ^ = 1 r θ ^ ⋅ ∂ r ^ ∂ θ + 1 r sin θ ϕ ^ ⋅ ∂ r ^ ∂ ϕ \nabla \cdot \hat{r} = \frac{1}{r}\hat{\theta} \cdot \frac{\partial \hat{r}}{\partial \theta} + \frac{1}{r\sin\theta}\hat{\phi} \cdot \frac{\partial \hat{r}}{\partial \phi} ∇ ⋅ r ^ = r 1 θ ^ ⋅ ∂ θ ∂ r ^ + r sin θ 1 ϕ ^ ⋅ ∂ ϕ ∂ r ^ 代入微分关系可以进一步得到
∇ ⋅ r ^ = 1 r θ ^ ⋅ θ ^ + 1 r sin θ ϕ ^ ⋅ ( sin θ ϕ ^ ) = 1 r + 1 r = 2 r \nabla \cdot \hat{r} = \frac{1}{r}\hat{\theta}\cdot\hat{\theta} + \frac{1}{r\sin\theta}\hat{\phi}\cdot(\sin\theta\hat{\phi}) = \frac{1}{r} + \frac{1}{r} = \frac{2}{r} ∇ ⋅ r ^ = r 1 θ ^ ⋅ θ ^ + r sin θ 1 ϕ ^ ⋅ ( sin θ ϕ ^ ) = r 1 + r 1 = r 2 加起来得到径向分量 A r r ^ A_r \hat{r} A r r ^
∇ ⋅ ( A r r ^ ) = ∂ A r ∂ r + 2 r A r \nabla \cdot (A_r \hat{r})
= \frac{\partial A_r}{\partial r} + \frac{2}{r}A_r ∇ ⋅ ( A r r ^ ) = ∂ r ∂ A r + r 2 A r
角向分量 A θ θ ^ A_\theta \hat{\theta} A θ θ ^
∇ ⋅ ( A θ θ ^ ) = ( ∇ A θ ) ⋅ θ ^ + A θ ( ∇ ⋅ θ ^ ) \nabla \cdot (A_\theta \hat{\theta})
= (\nabla A_\theta) \cdot \hat{\theta}
+ A_\theta (\nabla \cdot \hat{\theta}) ∇ ⋅ ( A θ θ ^ ) = ( ∇ A θ ) ⋅ θ ^ + A θ ( ∇ ⋅ θ ^ ) 第一项只有 θ ^ \hat{\theta} θ ^
( ∇ A θ ) ⋅ θ ^ = 1 r ∂ A θ ∂ θ (\nabla A_\theta) \cdot \hat{\theta} = \frac{1}{r}\frac{\partial A_\theta}{\partial \theta} ( ∇ A θ ) ⋅ θ ^ = r 1 ∂ θ ∂ A θ 第二项中 ∇ ⋅ θ ^ \nabla \cdot \hat{\theta} ∇ ⋅ θ ^
∇ ⋅ θ ^ = 1 r θ ^ ⋅ ∂ θ ^ ∂ θ + 1 r sin θ ϕ ^ ⋅ ∂ θ ^ ∂ ϕ \nabla \cdot \hat{\theta}
= \frac{1}{r}\hat{\theta} \cdot \frac{\partial \hat{\theta}}{\partial \theta}
+ \frac{1}{r\sin\theta}\hat{\phi} \cdot \frac{\partial \hat{\theta}}{\partial \phi} ∇ ⋅ θ ^ = r 1 θ ^ ⋅ ∂ θ ∂ θ ^ + r sin θ 1 ϕ ^ ⋅ ∂ ϕ ∂ θ ^ 代入微分关系可以进一步得到
∇ ⋅ θ ^ = 1 r θ ^ ⋅ ( − r ^ ) + 1 r sin θ ϕ ^ ⋅ ( cos θ ϕ ^ ) = 0 + cos θ r sin θ = cot θ r \nabla \cdot \hat{\theta} = \frac{1}{r}\hat{\theta}\cdot(-\hat{r}) + \frac{1}{r\sin\theta}\hat{\phi}\cdot(\cos\theta\hat{\phi}) = 0 + \frac{\cos\theta}{r\sin\theta} = \frac{\cot\theta}{r} ∇ ⋅ θ ^ = r 1 θ ^ ⋅ ( − r ^ ) + r sin θ 1 ϕ ^ ⋅ ( cos θ ϕ ^ ) = 0 + r sin θ cos θ = r cot θ 加起来得到角向分量 A θ θ ^ A_\theta \hat{\theta} A θ θ ^
∇ ⋅ ( A θ θ ^ ) = 1 r ∂ A θ ∂ θ + cot θ r A θ \nabla \cdot (A_\theta \hat{\theta}) = \frac{1}{r}\frac{\partial A_\theta}{\partial \theta} + \frac{\cot\theta}{r}A_\theta ∇ ⋅ ( A θ θ ^ ) = r 1 ∂ θ ∂ A θ + r cot θ A θ
方位向分量 A ϕ ϕ ^ A_\phi \hat{\phi} A ϕ ϕ ^
∇ ⋅ ( A ϕ ϕ ^ ) = ( ∇ A ϕ ) ⋅ ϕ ^ + A ϕ ( ∇ ⋅ ϕ ^ ) \nabla \cdot (A_\phi \hat{\phi})
= (\nabla A_\phi) \cdot \hat{\phi}
+ A_\phi (\nabla \cdot \hat{\phi}) ∇ ⋅ ( A ϕ ϕ ^ ) = ( ∇ A ϕ ) ⋅ ϕ ^ + A ϕ ( ∇ ⋅ ϕ ^ ) 第一项只有 ϕ ^ \hat{\phi} ϕ ^
1 r sin θ ∂ A ϕ ∂ ϕ \frac{1}{r\sin\theta}\frac{\partial A_\phi}{\partial \phi} r sin θ 1 ∂ ϕ ∂ A ϕ 第二项:∇ ⋅ ϕ ^ \nabla \cdot \hat{\phi} ∇ ⋅ ϕ ^
∇ ⋅ ϕ ^ = 1 r θ ^ ⋅ ∂ ϕ ^ ∂ θ + 1 r sin θ ϕ ^ ⋅ ∂ ϕ ^ ∂ ϕ \nabla \cdot \hat{\phi}
= \frac{1}{r}\hat{\theta} \cdot \frac{\partial \hat{\phi}}{\partial \theta}
+ \frac{1}{r\sin\theta}\hat{\phi} \cdot \frac{\partial \hat{\phi}}{\partial \phi} ∇ ⋅ ϕ ^ = r 1 θ ^ ⋅ ∂ θ ∂ ϕ ^ + r sin θ 1 ϕ ^ ⋅ ∂ ϕ ∂ ϕ ^ 两项都是 0:前一项因为 ∂ ϕ ^ ∂ θ = 0 \frac{\partial \hat{\phi}}{\partial \theta} = 0 ∂ θ ∂ ϕ ^ = 0 ϕ ^ ⋅ ∂ ϕ ^ ∂ ϕ = ϕ ^ ⋅ ( − ( sin θ r ^ + cos θ θ ^ ) ) = 0 \hat{\phi} \cdot \frac{\partial \hat{\phi}}{\partial \phi} = \hat{\phi} \cdot \left( -(\sin\theta \hat{r} + \cos\theta \hat{\theta}) \right) = 0 ϕ ^ ⋅ ∂ ϕ ∂ ϕ ^ = ϕ ^ ⋅ ( − ( sin θ r ^ + cos θ θ ^ ) ) = 0 ∂ ϕ ϕ ^ \partial_\phi \hat{\phi} ∂ ϕ ϕ ^ r ^ \hat{r} r ^ θ ^ \hat{\theta} θ ^ ϕ ^ \hat{\phi} ϕ ^ ∇ ⋅ ϕ ^ = 0 \nabla \cdot \hat{\phi} = 0 ∇ ⋅ ϕ ^ = 0 A ϕ ϕ ^ A_\phi \hat{\phi} A ϕ ϕ ^
∇ ⋅ ( A ϕ ϕ ^ ) = 1 r sin θ ∂ A ϕ ∂ ϕ \nabla \cdot (A_\phi \hat{\phi}) = \frac{1}{r\sin\theta}\frac{\partial A_\phi}{\partial \phi} ∇ ⋅ ( A ϕ ϕ ^ ) = r sin θ 1 ∂ ϕ ∂ A ϕ
把这三个方向的分量加起来就是:
∇ 2 ψ = ∇ ⋅ A = ( ∂ A r ∂ r + 2 r A r ) + ( 1 r ∂ A θ ∂ θ + cot θ r A θ ) + ( 1 r sin θ ∂ A ϕ ∂ ϕ ) \nabla^2 \psi
= \nabla \cdot \mathbf{A}
= (\frac{\partial A_r}{\partial r} + \frac{2}{r}A_r)
+ (\frac{1}{r}\frac{\partial A_\theta}{\partial \theta} + \frac{\cot\theta}{r}A_\theta)
+ (\frac{1}{r\sin\theta}\frac{\partial A_\phi}{\partial \phi}) ∇ 2 ψ = ∇ ⋅ A = ( ∂ r ∂ A r + r 2 A r ) + ( r 1 ∂ θ ∂ A θ + r cot θ A θ ) + ( r sin θ 1 ∂ ϕ ∂ A ϕ ) 将 A r , A θ , A ϕ A_r, A_\theta, A_\phi A r , A θ , A ϕ
[ ∂ ∂ r ( ∂ ψ ∂ r ) + 2 r ( ∂ ψ ∂ r ) ] + [ 1 r ∂ ∂ θ ( 1 r ∂ ψ ∂ θ ) + cot θ r ( 1 r ∂ ψ ∂ θ ) ] + [ 1 r sin θ ∂ ∂ ϕ ( 1 r sin θ ∂ ψ ∂ ϕ ) ] \left[\frac{\partial}{\partial r}\left(\frac{\partial \psi}{\partial r}\right) + \frac{2}{r}\left(\frac{\partial \psi}{\partial r}\right)\right]
+
\left[\frac{1}{r}\frac{\partial}{\partial \theta}\left( \frac{1}{r}\frac{\partial \psi}{\partial \theta} \right) + \frac{\cot\theta}{r}\left( \frac{1}{r}\frac{\partial \psi}{\partial \theta} \right)\right]
+
\left[\frac{1}{r\sin\theta}\frac{\partial}{\partial \phi}\left( \frac{1}{r\sin\theta}\frac{\partial \psi}{\partial \phi} \right)\right] [ ∂ r ∂ ( ∂ r ∂ ψ ) + r 2 ( ∂ r ∂ ψ ) ] + [ r 1 ∂ θ ∂ ( r 1 ∂ θ ∂ ψ ) + r cot θ ( r 1 ∂ θ ∂ ψ ) ] + [ r sin θ 1 ∂ ϕ ∂ ( r sin θ 1 ∂ ϕ ∂ ψ ) ] 进一步化简,我们就得到了球坐标系下的拉普拉斯算子:
∇ 2 ψ = 1 r 2 ∂ ∂ r ( r 2 ∂ ψ ∂ r ) + 1 r 2 sin θ ∂ ∂ θ ( sin θ ∂ ψ ∂ θ ) + 1 r 2 sin 2 θ ∂ 2 ψ ∂ ϕ 2 \nabla^2 \psi = \frac{1}{r^2}\frac{\partial}{\partial r}\left( r^2 \frac{\partial \psi}{\partial r} \right) + \frac{1}{r^2\sin\theta}\frac{\partial}{\partial \theta}\left( \sin\theta \frac{\partial \psi}{\partial \theta} \right) + \frac{1}{r^2\sin^2\theta}\frac{\partial^2 \psi}{\partial \phi^2} ∇ 2 ψ = r 2 1 ∂ r ∂ ( r 2 ∂ r ∂ ψ ) + r 2 sin θ 1 ∂ θ ∂ ( sin θ ∂ θ ∂ ψ ) + r 2 sin 2 θ 1 ∂ ϕ 2 ∂ 2 ψ 勒让德多项式的引入
回到地球的重力场,前面说了我们可以理想化地认为地球外部的引力位 V V V ∇ 2 V = 0 \nabla^2 V = 0 ∇ 2 V = 0
∇ 2 V = 1 r 2 ∂ ∂ r ( r 2 ∂ V ∂ r ) + 1 r 2 sin θ ∂ ∂ θ ( sin θ ∂ V ∂ θ ) + 1 r 2 sin 2 θ ∂ 2 V ∂ ϕ 2 = 0 \nabla^2 V = \frac{1}{r^2}\frac{\partial}{\partial r}\left( r^2 \frac{\partial V}{\partial r} \right) + \frac{1}{r^2\sin\theta}\frac{\partial}{\partial \theta}\left( \sin\theta \frac{\partial V}{\partial \theta} \right) + \frac{1}{r^2\sin^2\theta}\frac{\partial^2 V}{\partial \phi^2} = 0 ∇ 2 V = r 2 1 ∂ r ∂ ( r 2 ∂ r ∂ V ) + r 2 sin θ 1 ∂ θ ∂ ( sin θ ∂ θ ∂ V ) + r 2 sin 2 θ 1 ∂ ϕ 2 ∂ 2 V = 0 前面的拉普拉斯算子经过在球坐标系下的推导,在一般的标量场 ψ \psi ψ r r r θ \theta θ ϕ \phi ϕ V V V V ( r , θ , ϕ ) V(r, \theta, \phi) V ( r , θ , ϕ )
V ( r , θ , ϕ ) = R ( r ) ⋅ Θ ( θ ) ⋅ Φ ( ϕ ) V(r, \theta, \phi) = R(r) \cdot \Theta(\theta) \cdot \Phi(\phi) V ( r , θ , ϕ ) = R ( r ) ⋅ Θ ( θ ) ⋅ Φ ( ϕ ) 然后我们利用我们设的引力位的分离解 V = R ⋅ Θ ⋅ Φ V = R \cdot \Theta \cdot \Phi V = R ⋅ Θ ⋅ Φ
Θ Φ r 2 d d r ( r 2 d R d r ) + Φ R r 2 sin θ d d θ ( sin θ d Θ d θ ) + Θ R r 2 sin 2 θ d 2 Φ d ϕ 2 = 0 \frac{\Theta \Phi}{r^2} \frac{d}{dr} \left(r^2 \frac{dR}{dr} \right) +
\frac{\Phi R}{r^2 \sin\theta}\frac{d}{d\theta} \left(\sin\theta\frac{d\Theta}{d\theta} \right) +
\frac{\Theta R}{r^2 \sin^2\theta}\frac{d^2\Phi}{d\phi^2}
= 0 r 2 ΘΦ d r d ( r 2 d r d R ) + r 2 sin θ Φ R d θ d ( sin θ d θ d Θ ) + r 2 sin 2 θ Θ R d ϕ 2 d 2 Φ = 0 两边同时乘以 r 2 Θ Φ R \frac{r^2}{\Theta\Phi R} ΘΦ R r 2
1 R d d r ( r 2 d R d r ) = − 1 Θ sin θ d d θ ( sin θ d Θ d θ ) − 1 Φ sin 2 θ d 2 Φ d ϕ 2 \frac{1}{R}\frac{d}{dr}\left(r^2\frac{dR}{dr}\right) =
-\frac{1}{\Theta\sin\theta}\frac{d}{d\theta}\left(\sin\theta\frac{d\Theta}{d\theta}\right)
-\frac{1}{\Phi \sin^2\theta}\frac{d^2\Phi}{d\phi^2} R 1 d r d ( r 2 d r d R ) = − Θ sin θ 1 d θ d ( sin θ d θ d Θ ) − Φ sin 2 θ 1 d ϕ 2 d 2 Φ 现在左边只与 r r r l ( l + 1 ) l(l+1) l ( l + 1 ) l l l
1 R d d r ( r 2 d R d r ) = l ( l + 1 ) \frac{1}{R}\frac{d}{dr}\left(r^2\frac{dR}{dr}\right) = l(l+1) R 1 d r d ( r 2 d r d R ) = l ( l + 1 ) 1 Θ sin θ d d θ ( sin θ d Θ d θ ) + 1 Φ sin 2 θ d 2 Φ d ϕ 2 = − l ( l + 1 ) \frac{1}{\Theta\sin\theta}\frac{d}{d\theta}\left(\sin\theta\frac{d\Theta}{d\theta}\right)
+\frac{1}{\Phi \sin^2\theta}\frac{d^2\Phi}{d\phi^2}
=-l(l+1) Θ sin θ 1 d θ d ( sin θ d θ d Θ ) + Φ sin 2 θ 1 d ϕ 2 d 2 Φ = − l ( l + 1 ) 这里的第一个式子,我们就分离出了 r r r
1 R d d r ( r 2 d R d r ) = l ( l + 1 ) \frac{1}{R}\frac{d}{dr}\left(r^2\frac{dR}{dr}\right) = l(l+1) R 1 d r d ( r 2 d r d R ) = l ( l + 1 ) 它的通解为 R ( r ) = A l r l + B l 1 r l + 1 R(r)=A_lr^l + B_l\frac{1}{r^{l+1}} R ( r ) = A l r l + B l r l + 1 1
给第二个式子两边同时乘以 sin 2 θ \sin^2\theta sin 2 θ
1 Θ sin θ d d θ ( sin θ d Θ d θ ) + l ( l + 1 ) sin 2 θ = − 1 Φ d 2 Φ d ϕ 2 \frac{1}{\Theta}\sin\theta\frac{d}{d\theta}\left(\sin\theta\frac{d\Theta}{d\theta}\right)
+l(l+1)\sin^2\theta
=-\frac{1}{\Phi}\frac{d^2\Phi}{d\phi^2} Θ 1 sin θ d θ d ( sin θ d θ d Θ ) + l ( l + 1 ) sin 2 θ = − Φ 1 d ϕ 2 d 2 Φ 现在左边只与 θ \theta θ ϕ \phi ϕ m 2 m^2 m 2
− 1 Φ d 2 Φ d ϕ 2 = m 2 -\frac{1}{\Phi}\frac{d^2\Phi}{d\phi^2} = m^2 − Φ 1 d ϕ 2 d 2 Φ = m 2 1 Θ sin θ d d θ ( sin θ d Θ d θ ) + l ( l + 1 ) sin 2 θ = m 2 \frac{1}{\Theta}\sin\theta\frac{d}{d\theta}\left(\sin\theta\frac{d\Theta}{d\theta}\right)
+l(l+1)\sin^2\theta
=m^2 Θ 1 sin θ d θ d ( sin θ d θ d Θ ) + l ( l + 1 ) sin 2 θ = m 2 到这一步我们已经分离出了 ϕ \phi ϕ
d 2 Φ d ϕ 2 = − m 2 Φ \frac{d^2 \Phi}{d\phi^2} = -m^2 \Phi d ϕ 2 d 2 Φ = − m 2 Φ 这是一个简谐振动方程,解是 Φ ( ϕ ) = B 1 cos ( m ϕ ) + B 2 sin ( m ϕ ) \Phi(\phi) = B_1\cos(m\phi)+ B_2\sin(m\phi) Φ ( ϕ ) = B 1 cos ( m ϕ ) + B 2 sin ( m ϕ ) m m m 2 π 2\pi 2 π ϕ \phi ϕ ϕ \phi ϕ
针对第二个式子,我们继续整理后如下:
1 sin θ d d θ ( sin θ d Θ d θ ) + [ l ( l + 1 ) − m 2 sin 2 θ ] Θ = 0 \frac{1}{\sin\theta} \frac{d}{d\theta} \left( \sin\theta \frac{d\Theta}{d\theta} \right) + \left[ l(l+1) - \frac{m^2}{\sin^2\theta} \right] \Theta = 0 sin θ 1 d θ d ( sin θ d θ d Θ ) + [ l ( l + 1 ) − sin 2 θ m 2 ] Θ = 0 现在里面充满了三角函数 sin θ \sin\theta sin θ x x x x = cos θ x = \cos\theta x = cos θ θ \theta θ 0 0 0 π \pi π x x x 1 1 1 − 1 -1 − 1
现在我们需要把对 θ \theta θ x x x
d d θ = d x d θ d d x = ( − sin θ ) d d x = − 1 − x 2 d d x \frac{d}{d\theta} = \frac{dx}{d\theta} \frac{d}{dx} = (-\sin\theta) \frac{d}{dx} = -\sqrt{1-x^2} \frac{d}{dx} d θ d = d θ d x d x d = ( − sin θ ) d x d = − 1 − x 2 d x d 然后可以求得
sin θ d d θ = sin θ ( − sin θ d d x ) = − sin 2 θ d d x = − ( 1 − x 2 ) d d x \sin\theta \frac{d}{d\theta} = \sin\theta (-\sin\theta \frac{d}{dx}) = -\sin^2\theta \frac{d}{dx} = -(1-x^2) \frac{d}{dx} sin θ d θ d = sin θ ( − sin θ d x d ) = − sin 2 θ d x d = − ( 1 − x 2 ) d x d 继续代换到上面的 θ \theta θ
d d x [ ( 1 − x 2 ) d Θ d x ] + [ l ( l + 1 ) − m 2 1 − x 2 ] Θ = 0 \frac{d}{dx} \left[ (1-x^2) \frac{d\Theta}{dx} \right] + \left[ l(l+1) - \frac{m^2}{1-x^2} \right] \Theta = 0 d x d [ ( 1 − x 2 ) d x d Θ ] + [ l ( l + 1 ) − 1 − x 2 m 2 ] Θ = 0 或者展开写成标准形式:
( 1 − x 2 ) d 2 Θ d x 2 − 2 x d Θ d x + [ l ( l + 1 ) − m 2 1 − x 2 ] Θ = 0 (1-x^2) \frac{d^2\Theta}{dx^2} - 2x \frac{d\Theta}{dx} + \left[ l(l+1) - \frac{m^2}{1-x^2} \right] \Theta = 0 ( 1 − x 2 ) d x 2 d 2 Θ − 2 x d x d Θ + [ l ( l + 1 ) − 1 − x 2 m 2 ] Θ = 0 这得到了 “连带勒让德微分方程 (Associated Legendre Differential Equation)”。
连带勒让德微分方程的特点就是,只有当 l l l 0 , 1 , 2 , … 0, 1, 2, \dots 0 , 1 , 2 , … ∣ m ∣ ≤ l |m| \le l ∣ m ∣ ≤ l x ∈ [ − 1 , 1 ] x \in [-1, 1] x ∈ [ − 1 , 1 ] P l m ( x ) P_l^m(x) P l m ( x )
也就是说,对给定的一对 ( l , m ) (l, m) ( l , m ) θ \theta θ
Θ ( θ ) = P l m ( cos θ ) \Theta(\theta) = P_l^m(\cos\theta) Θ ( θ ) = P l m ( cos θ ) 它本身可以从普通的勒让德多项式 P l P_l P l m m m
+ 通常物理教材里的定义通常还会在前面乘一个 ( − 1 ) m (-1)^m ( − 1 ) m
P l ( x ) = 1 2 l l ! d l d x l ( x 2 − 1 ) l , P l m ( x ) = ( 1 − x 2 ) m / 2 d m d x m P l ( x ) P_l(x) = \frac{1}{2^l\,l!}\frac{d^l}{dx^l}\left(x^2 - 1\right)^l,
\qquad
P_l^m(x) = \left(1 - x^2\right)^{m/2}\frac{d^m}{dx^m}P_l(x) P l ( x ) = 2 l l ! 1 d x l d l ( x 2 − 1 ) l , P l m ( x ) = ( 1 − x 2 ) m /2 d x m d m P l ( x ) m = 0 m = 0 m = 0
P l ( x ) = 1 2 l ∑ k = 0 ⌊ l / 2 ⌋ ( − 1 ) k ( 2 l − 2 k ) ! k ! ( l − k ) ! ( l − 2 k ) ! x l − 2 k P_l(x) = \frac{1}{2^l} \sum_{k=0}^{\lfloor l/2 \rfloor} (-1)^k \frac{(2l-2k)!}{k!\,(l-k)!\,(l-2k)!}\, x^{l-2k} P l ( x ) = 2 l 1 k = 0 ∑ ⌊ l /2 ⌋ ( − 1 ) k k ! ( l − k )! ( l − 2 k )! ( 2 l − 2 k )! x l − 2 k 这里求和的 k k k m m m
以上我们就得到了三个方向上的解。
R ( r ) = A l r l + B l 1 r l + 1 R(r)=A_lr^l + B_l\frac{1}{r^{l+1}} R ( r ) = A l r l + B l r l + 1 1 Θ ( θ ) = P l m ( cos θ ) \Theta(\theta) = P_l^m(\cos\theta) Θ ( θ ) = P l m ( cos θ ) Φ ( ϕ ) = B 1 cos ( m ϕ ) + B 2 sin ( m ϕ ) \Phi(\phi) = B_1\cos(m\phi)+ B_2\sin(m\phi) Φ ( ϕ ) = B 1 cos ( m ϕ ) + B 2 sin ( m ϕ ) 但是对于径向上的解,我们的求解区域是地球表面以外的空间:r > R earth r > R_{\text{earth}} r > R earth
首先看 A l r l A_l r^l A l r l r → ∞ r \to \infty r → ∞ l = 0 l = 0 l = 0 A 0 A_0 A 0 l ≥ 1 l \ge 1 l ≥ 1 A l r l A_l r^l A l r l l ≥ 1 l \ge 1 l ≥ 1 A l = 0 A_l = 0 A l = 0
对于另外一部分 B l 1 r l + 1 B_l \frac{1}{r^{l+1}} B l r l + 1 1 r → ∞ r \to \infty r → ∞ 1 r l + 1 \frac{1}{r^{l+1}} r l + 1 1
这样一来,径向解 R ( r ) R(r) R ( r )
R ( r ) = B l 1 r l + 1 = B l m r l + 1 R(r) = B_l\frac{1}{r^{l+1}} = \frac{B_{lm}}{r^{l+1}} R ( r ) = B l r l + 1 1 = r l + 1 B l m 因此,拉普拉斯方程 ∇ 2 V = 0 \nabla^2 V = 0 ∇ 2 V = 0 l l l m m m
V ( r , θ , ϕ ) = ∑ l = 0 ∞ ∑ m = 0 l P l m ( cos θ ) r l + 1 ( C l m cos ( m ϕ ) + S l m sin ( m ϕ ) ) V(r, \theta, \phi)
= \sum_{l=0}^{\infty} \sum_{m=0}^{l}
\frac{P_l^m(\cos\theta)}{r^{l+1}}
\left( C_{lm}\cos(m\phi)+ S_{lm}\sin(m\phi) \right) V ( r , θ , ϕ ) = l = 0 ∑ ∞ m = 0 ∑ l r l + 1 P l m ( cos θ ) ( C l m cos ( m ϕ ) + S l m sin ( m ϕ ) ) 这里 m m m 0 0 0 l l l cos ( m ϕ ) \cos(m\phi) cos ( m ϕ ) sin ( m ϕ ) \sin(m\phi) sin ( m ϕ ) ± m \pm m ± m − l -l − l C l m C_{lm} C l m S l m S_{lm} S l m R ( r ) R(r) R ( r ) Φ ( ϕ ) \Phi(\phi) Φ ( ϕ )
不过现在还有一个量纲混乱的问题,
当 l = 0 l=0 l = 0 1 / r 1/r 1/ r B 0 B_0 B 0 m 3 / s 2 m^3/s^2 m 3 / s 2 l = 2 l=2 l = 2 1 / r 3 1/r^3 1/ r 3 B 2 B_2 B 2 m 5 / s 2 m^5/s^2 m 5 / s 2
我们强制提取出公因子 G M r \frac{GM}{r} r GM a a a
V ( r , θ , ϕ ) = G M r ∑ l = 0 ∞ ∑ m = 0 l ( a r ) l P ˉ l m ( cos θ ) [ C ˉ l m cos ( m ϕ ) + S ˉ l m sin ( m ϕ ) ] V(r, \theta, \phi) = \frac{GM}{r} \sum_{l=0}^{\infty} \sum_{m=0}^{l} \left( \frac{a}{r} \right)^l \bar{P}_{lm}(\cos\theta) [ \bar{C}_{lm} \cos(m\phi) + \bar{S}_{lm} \sin(m\phi) ] V ( r , θ , ϕ ) = r GM l = 0 ∑ ∞ m = 0 ∑ l ( r a ) l P ˉ l m ( cos θ ) [ C ˉ l m cos ( m ϕ ) + S ˉ l m sin ( m ϕ )] GRS 80 的定义
GRS80 定义了一个“理想的旋转椭球体”。我们取一个二维的椭圆(子午圈)。以短轴(Z轴)为中心,将其旋转 360 度。这就形成了一个旋转椭球体。它绕 Z 轴(自转轴)完全对称。
这样一来,只要你的纬度 (θ \theta θ r r r
我们在前面推导过,通用的球谐函数项是:
P l m ( cos θ ) ⋅ [ C l m cos ( m ϕ ) + S l m sin ( m ϕ ) ] P_l^m(\cos\theta) \cdot [C_{lm} \cos(m\phi) + S_{lm} \sin(m\phi)] P l m ( cos θ ) ⋅ [ C l m cos ( m ϕ ) + S l m sin ( m ϕ )] 这里的 m m m ϕ \phi ϕ V V V ϕ \phi ϕ
∂ V ∂ ϕ = 0 \frac{\partial V}{\partial \phi} = 0 ∂ ϕ ∂ V = 0 为了满足这个条件,数学上唯一的选择就是强制所有 m ≠ 0 m \neq 0 m = 0 m = 0 m=0 m = 0
cos ( 0 ⋅ ϕ ) = 1 , sin ( 0 ⋅ ϕ ) = 0 \cos(0 \cdot \phi) = 1, \qquad \sin(0 \cdot \phi) = 0 cos ( 0 ⋅ ϕ ) = 1 , sin ( 0 ⋅ ϕ ) = 0 经度方向被彻底抹掉了。剩下的 m = 0 m = 0 m = 0
+ P l ( cos θ ) P_l(\cos\theta) P l ( cos θ ) P l 0 ( cos θ ) P_l^0(\cos\theta) P l 0 ( cos θ ) m = 0 m=0 m = 0
V ( r , θ ) = G M r ∑ l = 0 ∞ ( a r ) l C l 0 P l ( cos θ ) V(r, \theta) = \frac{GM}{r} \sum_{l=0}^{\infty} \left( \frac{a}{r} \right)^{l} C_{l0}\, P_l(\cos\theta) V ( r , θ ) = r GM l = 0 ∑ ∞ ( r a ) l C l 0 P l ( cos θ ) 接着还能靠三个条件继续删项。
l = 0 l = 0 l = 0 P 0 = 1 P_0 = 1 P 0 = 1 C 00 = 1 C_{00} = 1 C 00 = 1 G M / r GM/r GM / r
l = 1 l = 1 l = 1
所有奇数次项也为零。 旋转椭球关于赤道面是南北对称的 真实的地球并不完全南北对称(南半球稍微「胖」一点,俗称梨形),所以实测的 J 3 J_3 J 3 J 2 J_2 J 2 ,也就是 V ( r , θ ) = V ( r , π − θ ) V(r, \theta) = V(r, \pi - \theta) V ( r , θ ) = V ( r , π − θ ) P l ( − x ) = ( − 1 ) l P l ( x ) P_l(-x) = (-1)^l P_l(x) P l ( − x ) = ( − 1 ) l P l ( x ) l l l P l P_l P l x → − x x \to -x x → − x
删到最后只剩下偶数次带谐项。大地测量学习惯把系数换成 J l = − C l 0 J_l = -C_{l0} J l = − C l 0
V ( r , θ ) = G M r [ 1 − ∑ n = 1 ∞ J 2 n ( a r ) 2 n P 2 n ( cos θ ) ] V(r, \theta) = \frac{GM}{r} \left[ 1 - \sum_{n=1}^{\infty} J_{2n} \left( \frac{a}{r} \right)^{2n} P_{2n}(\cos\theta) \right] V ( r , θ ) = r GM [ 1 − n = 1 ∑ ∞ J 2 n ( r a ) 2 n P 2 n ( cos θ ) ] 其中 J 2 J_2 J 2 10 − 3 10^{-3} 1 0 − 3
到这里还没完。上面整套球谐展开解的是引力位 V V V
地球上一点到自转轴的距离是 d = r sin θ d = r\sin\theta d = r sin θ
Z = 1 2 ω 2 d 2 = 1 2 ω 2 r 2 sin 2 θ Z = \frac{1}{2}\omega^2 d^2 = \frac{1}{2}\omega^2 r^2 \sin^2\theta Z = 2 1 ω 2 d 2 = 2 1 ω 2 r 2 sin 2 θ 两者相加,才得到 GRS 80 的正常重力位:
+ 顺带一提这个重力位表达式里 ∇ 2 V = 0 \nabla^2 V = 0 ∇ 2 V = 0 ∇ 2 U = 2 ω 2 \nabla^2 U = 2\omega^2 ∇ 2 U = 2 ω 2
U ( r , θ ) = V + Z = G M r [ 1 − ∑ n = 1 ∞ J 2 n ( a r ) 2 n P 2 n ( cos θ ) ] + 1 2 ω 2 r 2 sin 2 θ U(r, \theta) = V + Z = \frac{GM}{r} \left[ 1 - \sum_{n=1}^{\infty} J_{2n} \left( \frac{a}{r} \right)^{2n} P_{2n}(\cos\theta) \right] + \frac{1}{2}\omega^2 r^2 \sin^2\theta U ( r , θ ) = V + Z = r GM [ 1 − n = 1 ∑ ∞ J 2 n ( r a ) 2 n P 2 n ( cos θ ) ] + 2 1 ω 2 r 2 sin 2 θ 到这一步终于有了等势面的完整的表达式。然后我们就可以用 a a a G M GM GM J 2 J_2 J 2 ω \omega ω
+ 查公开资料可知到 GRS 80 的四个定义常数:a = 6378137 m a = 6378137\ \text{m} a = 6378137 m G M = 3.986005 × 10 14 m 3 / s 2 GM = 3.986005 \times 10^{14}\ \text{m}^3/\text{s}^2 GM = 3.986005 × 1 0 14 m 3 / s 2 J 2 = 1.08263 × 10 − 3 J_2 = 1.08263 \times 10^{-3} J 2 = 1.08263 × 1 0 − 3 ω = 7.292115 × 10 − 5 rad/s \omega = 7.292115 \times 10^{-5}\ \text{rad/s} ω = 7.292115 × 1 0 − 5 rad/s 1 / f = 298.257222101 1/f = 298.257222101 1/ f = 298.257222101
最后在这个正常重力场里挑出一个特定的等势面 U = U 0 U = U_0 U = U 0
从重力势回到高度
+ 这一套记号是大地测量学的通行惯例。V V V Z Z Z U = V + Z U = V + Z U = V + Z W W W T = W − U T = W - U T = W − U
到这里依然还没结束。真实地球的重力位 W W W U U U T = W − U T = W - U T = W − U
N = T γ N = \frac{T}{\gamma} N = γ T 其中 γ \gamma γ N N N − 106 m -106\ \text{m} − 106 m + 85 m +85\ \text{m} + 85 m
所以准确来说「高度」其实由两个独立的量组成:
椭球高 h h h 正高 / 标高 H H H
它们之间差的就是大地水准面差距: 严格来说这个式子是近似的:铅垂线和椭球面法线并不平行,两者的夹角叫垂线偏差(图 5 里 O ′ O' O ′ O ′ ′ O'' O ′′ h = H + N h = H + N h = H + N
h = H + N h = H + N h = H + N 日本的大地水准面差距大概在 30 到 40 米之间,东京湾一带约 36 米,山区能超过 40 米。国土地理院为此专门提供了格网模型 这里参考的是「日本のジオイド2011」。2025 年 4 月起换成了「ジオイド2024」。 。也就是说理论上 GPS 传感器直接测出来的高度和地图数据里的道路标高,天生就差了三四十米。
经纬度其实是一个方程的解
□ 图7. 大地纬度、经度、椭球高都是相对于「准拠椭球」这个人为规定的曲面定义的, 出典:国土地理院ウェブサイト
大地纬度 φ \varphi φ
把经纬度和椭球高还原成一个真正客观的、地心直角坐标 ( X , Y , Z ) (X, Y, Z) ( X , Y , Z )
e 2 = a 2 − b 2 a 2 = 2 f − f 2 e^2 = \frac{a^2 - b^2}{a^2} = 2f - f^2 e 2 = a 2 a 2 − b 2 = 2 f − f 2 N ( φ ) = a 1 − e 2 sin 2 φ \qquad
N(\varphi) = \frac{a}{\sqrt{1 - e^2\sin^2\varphi}} N ( φ ) = 1 − e 2 sin 2 φ a 值得一提的是 N ( φ ) N(\varphi) N ( φ ) 卯酉圈曲率半径 (Radius of Curvature in the Prime Vertical),跟上面提到的 大地水准面差距 N N N 符号撞车是大地测量学的传统艺能。 然后可以求得地心直角坐标 ( X , Y , Z ) (X, Y, Z) ( X , Y , Z )
{ X = ( N ( φ ) + h ) cos φ cos λ Y = ( N ( φ ) + h ) cos φ sin λ Z = ( N ( φ ) ( 1 − e 2 ) + h ) sin φ \begin{cases}
X = \left(N(\varphi) + h\right)\cos\varphi\cos\lambda \\
Y = \left(N(\varphi) + h\right)\cos\varphi\sin\lambda \\
Z = \left(N(\varphi)(1 - e^2) + h\right)\sin\varphi
\end{cases} ⎩ ⎨ ⎧ X = ( N ( φ ) + h ) cos φ cos λ Y = ( N ( φ ) + h ) cos φ sin λ Z = ( N ( φ ) ( 1 − e 2 ) + h ) sin φ 这也可以从数学上说明,只有在给定了 a a a f f f ( φ , λ , h ) (\varphi, \lambda, h) ( φ , λ , h )
顺便看一个反面例子。如果你不用大地纬度而用地心纬度 ψ \psi ψ
tan ψ = ( 1 − e 2 ) tan φ \tan\psi = (1 - e^2)\tan\varphi tan ψ = ( 1 − e 2 ) tan φ 在 45 度附近两者相差最大,约 f f f 11.5 ′ 11.5' 11. 5 ′ 0.19 ∘ 0.19^\circ 0.1 9 ∘
基准:确定椭球如何摆放
GRS 80 只是对地球形状做了数学建模,但没说椭球到底该摆在地球的什么位置上、椭球的三个轴该指向哪里。为此我们需要定义 大地基准 (Geodetic Datum)。
老式的基准是「局部」的:挑一个天文点,实测它的经纬度和方位,然后让椭球贴合本地的大地水准面。日本的旧「日本測地系」(Tokyo Datum,epsg:4301)就是这么来的。这个基准采用的是 Bessel 1841 椭球(长半轴 6377397.155 米,比 GRS 80 小了 740 米),原点在东京天文台。它在日本本土贴得很好,但椭球中心离地球质心差了几百米,所以整体上旧日本測地系和世界測地系之间的区别很大,离谱的地方大概能有纬度 + 12 ′ ′ +12'' + 1 2 ′′ − 12 ′ ′ -12'' − 1 2 ′′
图8. 世界測地系与旧日本測地系的坐标差(单位:秒)。左为纬度差、右为经度差,量级都在 6″ 到 15″ 之间,而且全国并不一致, 出典:国土地理院ウェブサイト(两幅图并置)
现代的基准是「地心」的,靠 VLBI、SLR、GNSS 全球联测把椭球中心钉在地球质心上。这里的关键角色是 ITRF(International Terrestrial Reference Frame,国际地球参考框架)。
要注意 ITRS 和 ITRF 的区别:ITRS 是一套定义 (原点在地球质心、尺度用 SI 米、朝向如何演化);而 ITRF 是这套定义的一个实现 ,也就是具体的数值。他们会列出全球几百个观测站在某个参考历元的坐标和它们的速度。从 ITRF94、ITRF2008 到 ITRF2014、ITRF2020,每一版都是重新平差出来的一张新表。
WGS 84 则是美国国防部自己维护的另一套实现,它随着 GPS 监测站的重新解算也在不断更新,历史上有 G730(1994)、G873(1997)、G1150(2002)、G1674(2012)、G1762(2013)、G2139(2021)这些版本,版本号是解算所用的 GPS 周。每一版都在向同期的 ITRF 靠近,现在两者的一致性在厘米级。
于是就有了一个非常容易踩进去的坑:epsg:4326 并不是上面任何一个具体实现
地球在动:元期与今期
□ 图9. 元期是什么:上图是某一瞬间测定并冻结下来的「测量成果」,规整的格网;下图是若干年后的现实,地壳变动把这张网拽变形了。坐标成果没变,地面变了, 出典:国土地理院ウェブサイト
要确定一个大地基准,需要定义四样东西:
一个椭球体(a a a f f f
原点(椭球中心和地球质心的关系)
三个坐标轴的指向(Z Z Z X X X
一个历元 (Epoch)
前三个前面都解释过了,也比较好理解。但历元这玩意儿就很抽象了。
现在把日本的三个坐标系摆在一起看:
坐标系 EPSG 椭球 基于的框架 元期 旧 日本測地系 4301 Bessel 1841 东京天文台(局部) — JGD 2000 4612 GRS 80 ITRF94 1997.0 JGD 2011 6668 GRS 80 ITRF2008(东日本)/ 继承 JGD 2000 2011.4 / 1997.0 WGS 84 ensemble 4326 WGS 84 WGS 84(G730…G2139) 观测时刻
现代坐标系采取的椭球几乎完全相同。GRS 80 和 WGS 84 的椭球长半轴都是 6378137 米,扁率倒数分别是 298.257222101 和 298.257223563。小数点后第 6 位才有差别,换算到短半轴大约是 0.1 毫米。所以椭球体几乎不是误差来源。真正的差别在于元期。日本列岛在太平洋板块和菲律宾海板块的挤压下,相对于 ITRF 每年移动好几厘米。JGD 2000 的元期是 1997.0,也就是说它记录的是 1997 年年初那一瞬间日本各个基准点的位置。到今天已经过去快三十年,光是稳态的板块运动就累积了几十厘米。
所谓 元期 (reference epoch)是坐标成果所对应的那个时刻; 今期 (observation epoch)是你实际观测的时刻。GNSS 实测得到的永远是今期坐标,而地籍、地图、公共测量成果要求的是元期坐标。国土地理院为此提供「セミ・ダイナミック補正」的年度参数,把今期实测值折算回元期。简而言之元期是坐标成果是一张在某个瞬间按下快门的照片,而地面此后还在继续动。
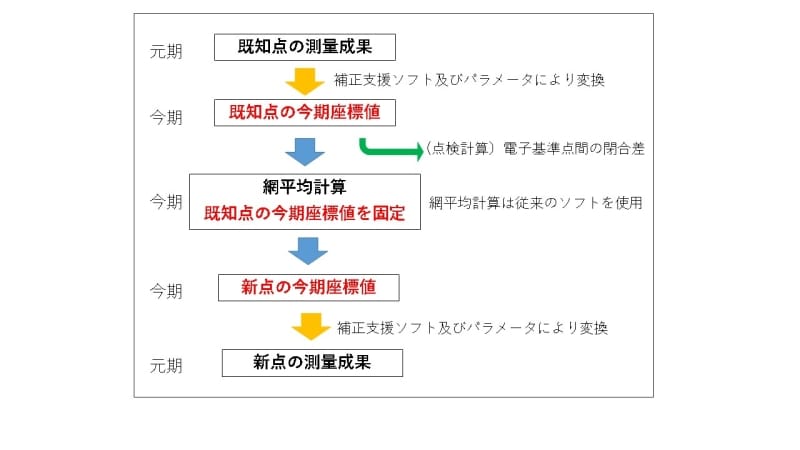
图10. 于是实际作业变成了一趟往返:已知点的元期成果先用地壳变动参数换算到今期,在今期做网平差算出新点,再把结果换算回元期存档, 出典:国土地理院ウェブサイト
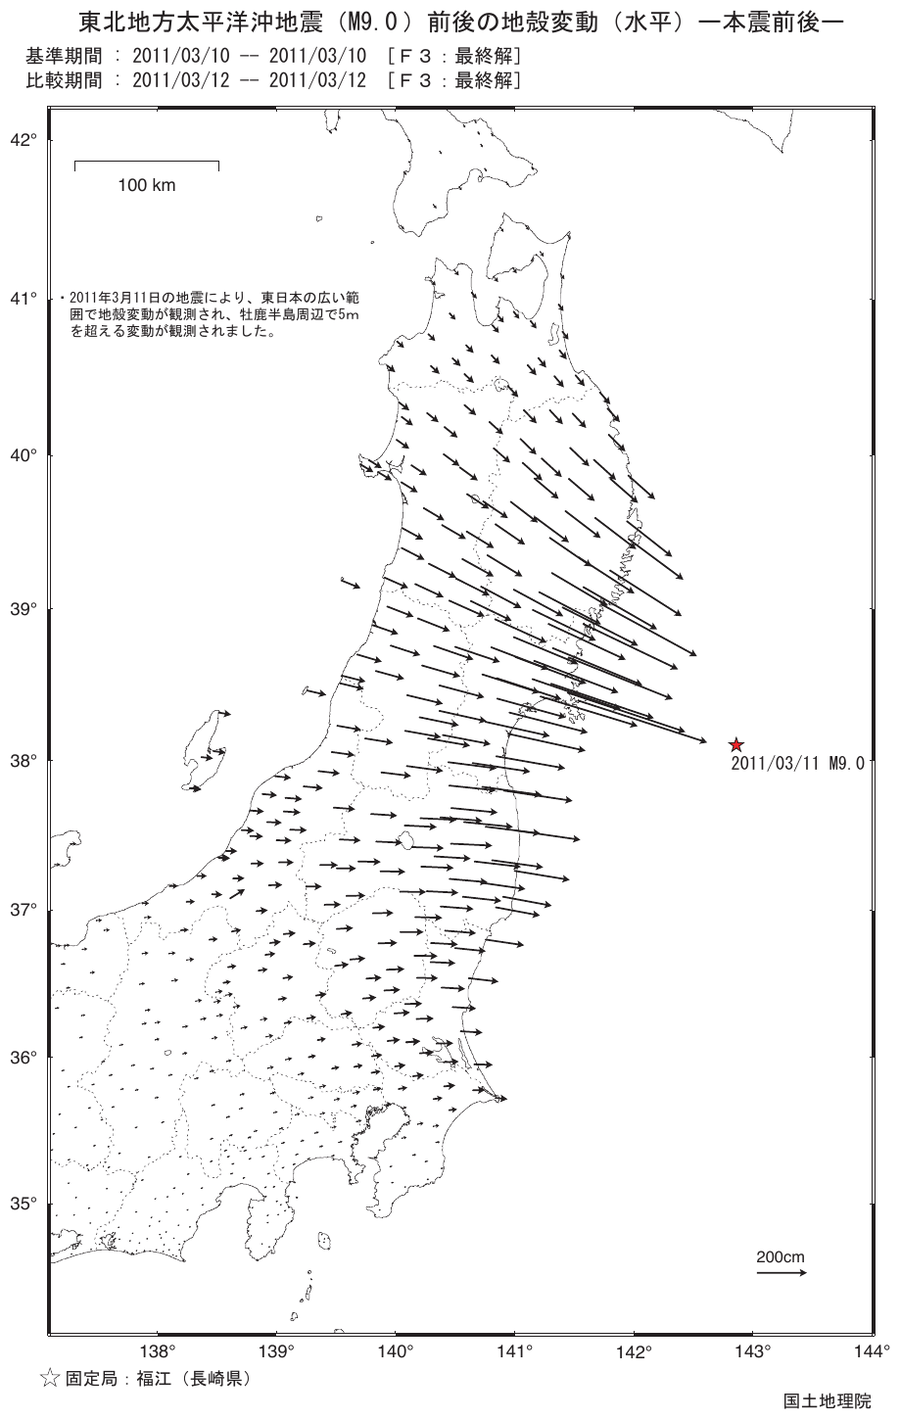
然后众所周知的 2011 年 3 月 11 日,M9.0。牡鹿的观测点向东移动了约 5.3 米,同时下沉了约 1.2 米。这个量级已经不是「修正参数」能糊过去的了,国土地理院只能重新测量、重新发布成果,这就是 JGD 2011。
图11. 本震前后的水平变动量。箭头长度就是坐标的改正量,牡鹿半岛一带超过 5 米,而且越靠西越小。所以无法用一个简单刚体平移转换, 出典:国土地理院ウェブサイト「水平変動量(本震前後)」,由 PDF 转为图片
有意思的是 JGD 2011 是个「拼接」出来的基准:东日本和北陆地区用 ITRF2008、元期 2011.4 重新算过,其余地区直接继承了 JGD 2000 的成果。所以 JGD 2000 和 JGD 2011 在西日本和北海道几乎相同,在东北却能差好几米。
+ 追记:JGD 2024 的 EPSG code 在 2026 年 4 月的 EPSG Dataset v12.055 里补上了。因为水平位置没动,经纬度还是 6668、平面直角座標系还是 6669–6687,一个都没变;新增的只有垂直基准 JGD2024 (vertical) EPSG:11317,以及把它和各系水平坐标拼起来的复合 CRS。原来的 EPSG:6697(JGD2011 + JGD2011 (vertical) height)这类复合 CRS 相应被取代。所以只有带高度的数据才需要改 code,只存经纬度的表完全不受影响。
再往后,2025 年 4 月 1 日起日本又切到了 JGD 2024(測地成果2024)。这一版的水平位置直接继承 JGD 2011 没有变,改的是高度体系:标高不再靠水准网逐点传递,而是由 GNSS 的椭球高减去新的重力法大地水准面模型「ジオイド2024」得到,局部标高最大变动约 60 厘米。
两个坐标系之间的换算
知道了差别在哪,换算的思路也就清楚了。基准之间的转换本质上分两类。
第一类是刚体变换。把两边都化成地心直角坐标,然后套七参数的 Helmert 变换(Bursa–Wolf 模型):三个平移、三个微小旋转、一个尺度因子。
( X Y Z ) B = ( t x t y t z ) + ( 1 + s ) ( 1 − r z r y r z 1 − r x − r y r x 1 ) ( X Y Z ) A \begin{pmatrix} X \\ Y \\ Z \end{pmatrix}_{B}
=
\begin{pmatrix} t_x \\ t_y \\ t_z \end{pmatrix}
+ (1 + s)
\begin{pmatrix}
1 & -r_z & r_y \\
r_z & 1 & -r_x \\
-r_y & r_x & 1
\end{pmatrix}
\begin{pmatrix} X \\ Y \\ Z \end{pmatrix}_{A} X Y Z B = t x t y t z + ( 1 + s ) 1 r z − r y − r z 1 r x r y − r x 1 X Y Z A 因为旋转量是微角度,sin r ≈ r \sin r \approx r sin r ≈ r cos r ≈ 1 \cos r \approx 1 cos r ≈ 1
p ( t ) = p ( t 0 ) + p ˙ ( t − t 0 ) p(t) = p(t_0) + \dot{p}\,(t - t_0) p ( t ) = p ( t 0 ) + p ˙ ( t − t 0 ) 这也是为什么谈 ITRF 之间的转换必须同时给出历元,不给历元的转换参数是没有意义的。
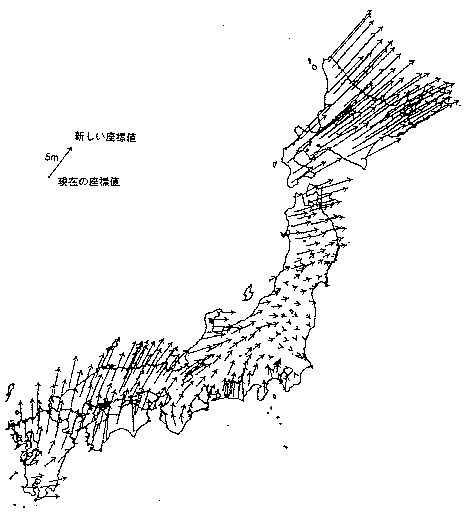
第二类是格网插值。地壳变动、地震位移这种东西不是刚体运动,一个七参数模型拟合不出来,只能实测一堆点然后做格网。
图12. 旧日本測地系到世界測地系,扣掉整体平移之后剩下的那部分改正量。箭头方向和长度到处都不一样,越离开东京越大, 出典:国土地理院ウェブサイト「図2 日本測地系による基準点網のひずみ」 日本的 TKY2JGD.par(旧測地系到 JGD 2000)、touhokutaiheiyouoki2011.par(东北地震的 PatchJGD 修正)都是这种东西,用的时候在格网上做双线性插值。
实际写代码的时候这些通常都由 PROJ 处理,不过这里有一个坑:
from pyproj import Transformer # always_xy=True:强制输入输出都按 (lon, lat) 排列 t = Transformer.from_crs( "EPSG:6668" , "EPSG:4326" , always_xy = True ) print (t.description) epsg:6668 到 epsg:4326 这一对,PROJ 会告诉你它选的是 Ballpark geographic offset from JGD2011 to WGS 84 。「Ballpark」是 PROJ 的行话,意思是“它找不到任何有依据的转换,于是干脆什么都没做,只是把数值原样搬过去了,精度未知”。这是因为 epsg:4326 是个 2 米精度的 ensemble,而 JGD 2011 和它的差异本来就在这个 2 米以内,没有哪个转换是「正确」的。
所以这里必须根据使用场景做判断:如果你的容差是米级,Ballpark 的答案就是对的,把 6668 当 4326 用完全没问题。但如果你要的是厘米级,那就得放弃 epsg:4326 这个含糊的写法,指明具体的实现(比如 EPSG:9755,WGS 84 (G2139))和历元,让 PROJ 走真正的时变转换。
另外那个 always_xy=True 很重要。epsg:4326 在 EPSG 的官方定义里轴序是纬度在前、经度在后 ,而 GeoJSON、WKT 实践、BigQuery、绝大多数 web 地图用的都是经度在前 。pyproj 默认尊重 EPSG 的定义,于是不加这个参数就会悄悄地把你的坐标转置。
+ 讲道理轴序搞错在日本其实还行:日本的纬度在 24–46 度、经度在 122–154 度之间,一交换纬度就超出 [ − 90 , 90 ] [-90, 90] [ − 90 , 90 ] ST_GEOGPOINT 会直接报错。在纬度和经度都小于 90 的地方(比如地中海沿岸),坐标就会在你不知不觉地时候跑到另一个半球。
写到这里我心里就直冒火,这种傻逼问题到处都是:我以前升级 Spark 版本,本来想顺带升级一下依赖的 org.datasyslab 的 GeoSpark 库,然后发现他们直接另起炉灶搞了 Sedona。我折腾半天把 Sedona 调通之后发现计算结果完全不对!我还寻思是怎么回事是不是我有问题,最后发现这个经纬度前后顺序它给我默认颠倒了。
回到最初的问题
绕回文章开头那三份数据:
WGS 84(4326):一个 ensemble,跟着 GPS 星历走,本质上是「今期」坐标,标称精度 2 米。
JGD 2000(4612):GRS 80 + ITRF94,冻结在 1997.0。
JGD 2011(6668):GRS 80 + ITRF2008 冻结在 2011.4(东日本),其余继承 1997.0。
三者两两之间的水平差异,在西日本是几十厘米量级,在东日本因为地震重测过反而更接近现在的真值。
至于让 BigQuery 上的结果和我本地跑出来的不一样的是定义的区别。BigQuery 的 GEOGRAPHY 类型定义里说:点是 WGS 84 椭球面上的位置,用经度和大地纬度表示,经度在前 ;而边是球面上的最短路径 ,即球面测地线。这里有个微妙的不一致:点定义在椭球面上,边却定义在球面上。关键是 GEOGRAPHY 里没有「直线」这个概念。
GeoJSON 规定的边是平面直线 ,BigQuery 在导入 GeoJSON 时必须做曲面化(tessellation),沿着原来的边加插值点。最后折线与原始边的偏差最大能有 **10 米。
而且你在平面上画的一条直线道路,转成经纬度再进 BigQuery,它就不是原来那条线了。短边无所谓,长边会偏得很离谱:从 (139°E, 35°N) 到 (140°E, 36°N) 这条 143 公里的斜线,「经纬度平面上的直线」和「球面测地线」在中间最多相差约 460 米。
图13. 同样的两个端点,同样的一条「边」,取决于谁来解释它,中间能差出几百米。图中的偏离量已经夸张显示,偏离量按 WGS 84 球面近似算出
所以 PostGIS 的 geometry 是平面的、geography 是球面的,ST_Distance 在两者上的语义不同。我本地用 geometry 跑通的逻辑,搬到 BigQuery 上语义就变了。而我当时以为是坐标系转错了,于是往完全错误的方向查了很久。关键是这种差异几乎无法体现在具体坐标数值上,但等到算距离、算面积、判断相交的时候悄悄给你整个大的。真他妈的傻逼啊。
总结
把这篇文章里出现过的所有误差来源按数量级排一下:
误差来源 量级 经纬度轴序搞反 10 3 10^3 1 0 3 把旧日本測地系当 WGS 84 用 ~400 m 把平面上的直线当成球面测地线(或反之) 数百 m(143 km 的边约 460 m) 椭球高 vs 标高(大地水准面差距) 30–40 m(垂直方向) GeoJSON 平面边 → 球面边的曲面化容差 ≤ 10 m 消费级 GPS 在城市峡谷里的定位误差 5–50 m epsg:4326 ensemble 的标称精度2 m JGD 2000/2011 元期与今期之间的地壳变动 几十 cm(震后局部数 m) GRS 80 与 WGS 84 椭球体之差 0.1 mm
所以落到实践上需要注意这些地方:
要根据使用场景决定是否进行参考系转换。比如做地图匹配、GPS 本身就有 5–10 米误差的时候,几十厘米的基准差异可以直接忽略;但如果要把轨迹 snap 到 3.5 米宽的车道,或者判断车辆是否进入了某个几十米的围栏,几十厘米就足以改变结论。
如果要讨论高精度定位,每份数据都必须带 CRS 和历元。万一数据里没写可以自己验:拿几个已知地物对一下,看偏移是系统性的 400 米还是随机的 10 米,基本就能猜出来源。
写入数据库之前要统一参考系。可以全部转成 epsg:4326。
经纬度要分成两列分开存 (lon, lat)。而且使用地理信息库的时候 一定要注意经纬度顺序。
椭球高和标高也要分成两列存。
需要面积、缓冲、平行线偏移这些需要严格平面几何的时候,先投影到平面直角座標系再算;BigQuery 里只能处理球面几何的问题。
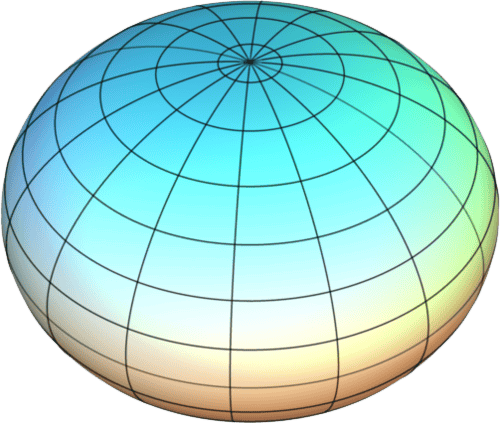 图1. 一个理想的标准椭球体
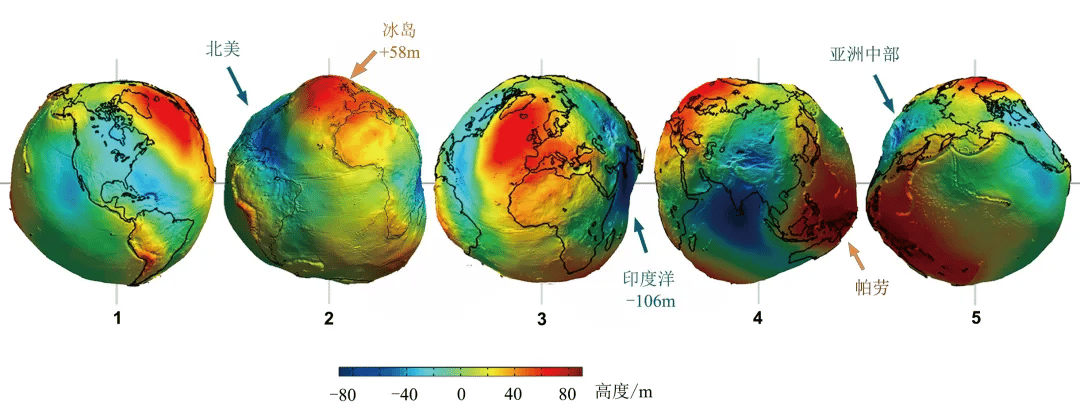
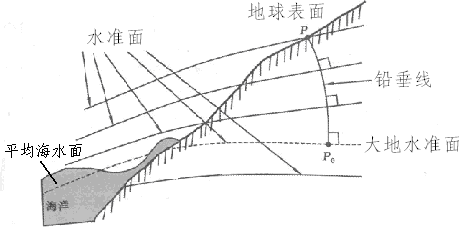
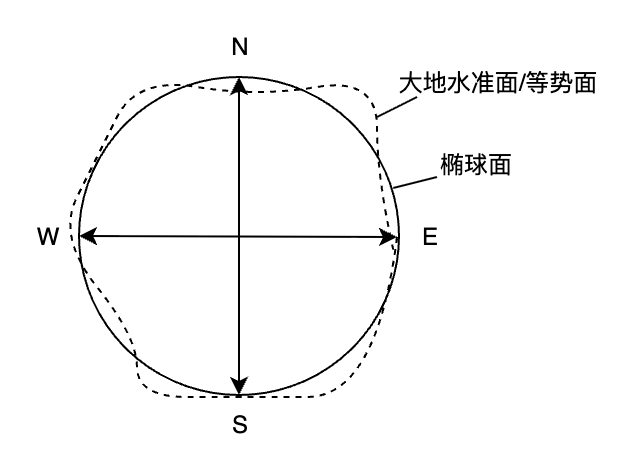
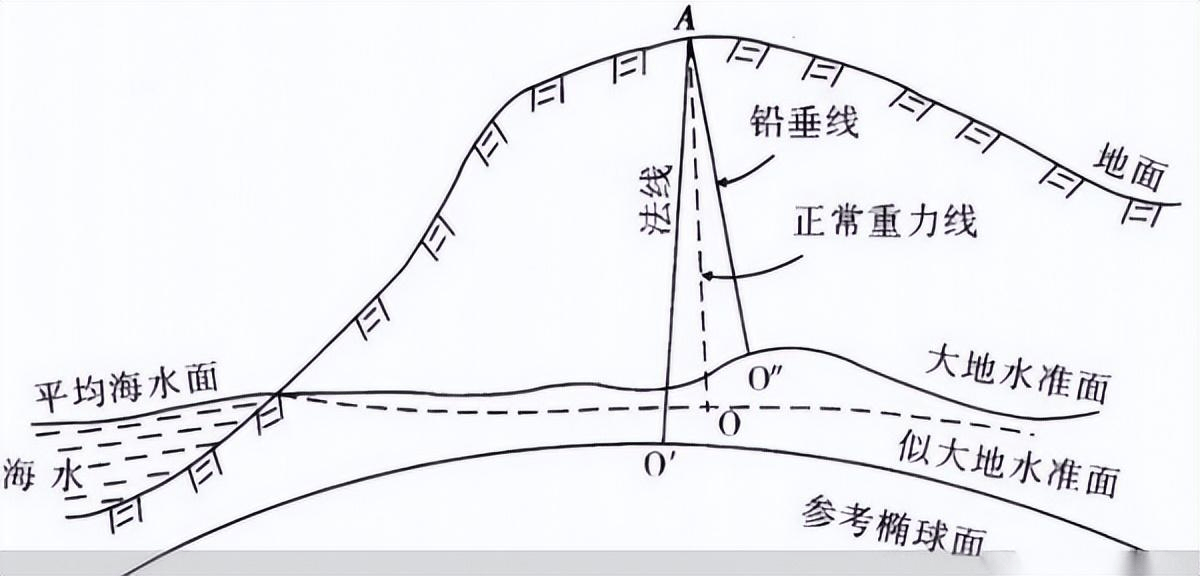
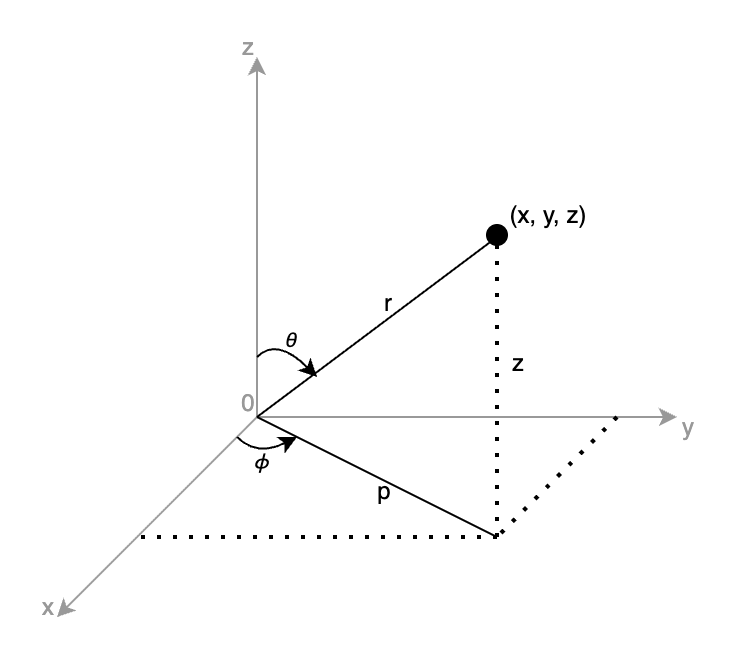 图6. 在笛卡尔坐标系上构建球坐标系
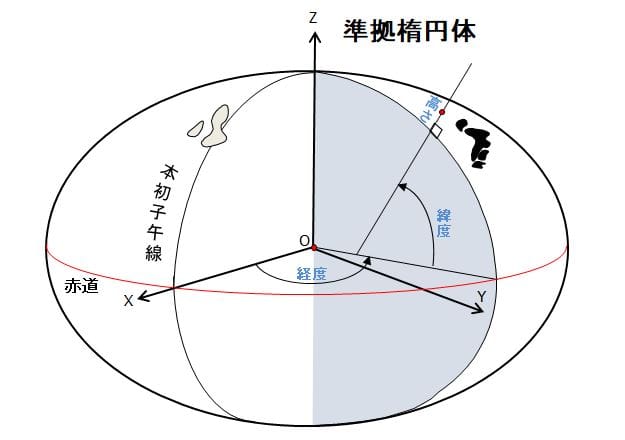 图7. 大地纬度、经度、椭球高都是相对于「准拠椭球」这个人为规定的曲面定义的, 出典:国土地理院ウェブサイト
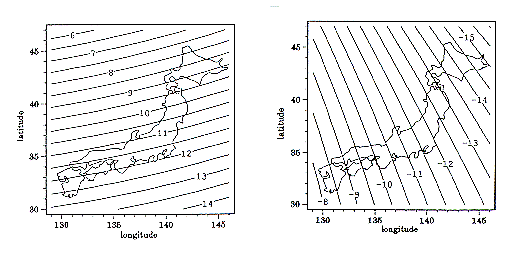
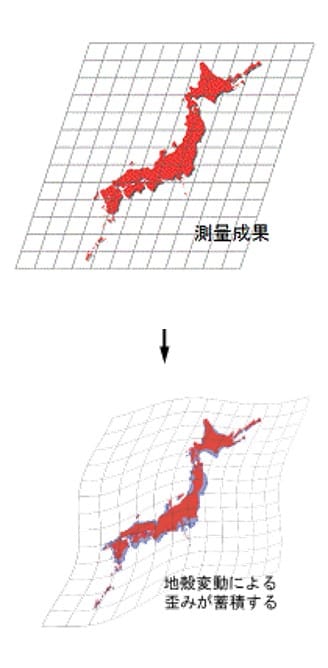 图9. 元期是什么:上图是某一瞬间测定并冻结下来的「测量成果」,规整的格网;下图是若干年后的现实,地壳变动把这张网拽变形了。坐标成果没变,地面变了, 出典:国土地理院ウェブサイト